 主网站
为什么电液控制成为重型挖掘机的新标准
随着重型建筑项目对精度、效率和智能化操作的要求越来越高,挖掘机控制技术也在不断发展。传统的液压先导控制系统正日益被电液系统所取代,从而提供更灵活的控制、更快的响应速度,并能更轻松地与先进的机械技术集成。那么,电液控制系统为何是现代重型挖掘机发展的重要因素?它又如何改善实际作业效果呢?
1. 简答:为什么电液控制系统正在成为重型挖掘机的标配?
电液控制系统正在改变现代重型挖掘机的运行方式,它以电子控制输入取代了传统的液压先导信号。电液系统不再依赖低压液压油来传输操纵杆指令,而是利用电子传感器检测操作员的输入,并将信号发送至中央控制器,由中央控制器调节电液阀来控制液压功能。这一变革使制造商能够更灵活地微调机器响应、提高操作精度并集成先进技术。
对于现代挖掘机而言,电液控制的优势远不止于更流畅的操纵杆操作。它为机器引导、半自动坡度控制、虚拟围栏和智能提升辅助等功能提供了数字化基础。这些功能可以帮助操作员更稳定地完成复杂任务,减少不必要的移动,并提高作业现场效率。此外,它们还便于自定义操作模式和集成未来的软件功能。随着建筑项目对精度、生产率和智能设备的需求日益增长,电液控制系统正成为现代电动挖掘机和重型挖掘机平台发展中的一项重要技术。然而,电液控制指的是机器的控制架构,而非其动力来源:柴油动力挖掘机也可以使用这项技术。
2. 要点总结
更智能的控制:电液系统将操纵杆输入转换为电子信号,从而实现对挖掘机运动更灵活、更精确的控制。
主要技术差异:与传统的液压先导控制不同,它们使用电子控制器来调节液压功能。
实际好处:它们可以提高操作响应速度,简化控制定制,并支持更高效的工地作业。
更易于技术集成:其电子架构为机器引导、半自动化功能和未来的挖掘机自动化奠定了基础。
维护注意事项:电子诊断可以帮助识别系统故障,但适当的技术支持仍然至关重要。
3. 重型挖掘机中的电液控制系统是什么?
电液控制系统将电子信号处理与液压动力相结合,用于控制挖掘机的运动。与传统的液压先导控制系统(通过加压先导油传递操纵杆指令)不同,这些系统使用电子输入来调节液压功能。它们使机器制造商能够通过软件调整控制响应,并集成更多智能操作功能。
典型的电液控制系统由几个关键部件组成。电子操纵杆检测操作员的指令,传感器则监测操作输入和相关的机器状态。中央电子控制器根据预设的控制逻辑处理这些信息。然后,它向电液比例阀或电磁阀发送电信号,这些阀调节液压油的流量和压力,从而控制动臂升降、斗杆运动、铲斗操作和上部结构旋转等功能。液压泵提供执行这些动作所需的动力。
基本流程遵循清晰的步骤:操作员移动操纵杆,传感器将移动动作转换为电信号,控制器处理输入信号,相应的阀门调节液压流量,从而实现所需的机器动作。这种将电子指令处理与液压动力传输分离的方式,为控制校准和系统集成提供了更大的灵活性。
区分电液控制和全电动驱动技术也很重要。电液控制描述的是如何控制机器功能,而不是机器如何获得动力。柴油动力挖掘机可以使用电液控制系统,同时仍然依靠柴油发动机和液压泵提供动力。相比之下,全电动挖掘机则使用电动机和电池系统作为其主要动力来源。
4. 电液控制与传统先导控制:有哪些变化?
传统的液压先导控制系统和现代电液控制系统使用不同的方法来传递操作员的命令,尽管两者最终都依靠液压动力来移动挖掘机的工作设备。
在传统的先导控制系统中,操作员移动机械操纵杆,操纵杆控制先导阀。加压的先导油随后通过液压管路输送到主控制阀,带动阀芯移动,从而调节流向执行器的液压油流量。由于其结构相对简单且维护保养规范完善,这种设计被广泛应用于传统挖掘机中。
现代电液控制系统以电子指令处理取代了传统的液压信号传输。电子操纵杆根据操作员的输入生成电信号,电子控制器处理这些信号后,再向电液阀发出指令。这种架构使制造商能够通过软件调整响应特性、自定义操作模式并集成先进的机器控制功能。
主要区别在于控制结构、灵活性、精度和维护。电液系统在精细调节运动响应和协调多种功能方面具有更大的潜力,也为集成机器引导和自动化技术提供了更便捷的基础。然而,其性能取决于传感器精度、控制器编程、液压元件质量和系统校准。与此同时,传统的先导系统因其久经考验的可靠性和相对熟悉的故障排除程序而仍然备受青睐。
那么,哪种系统更适合重型挖掘机呢?这个问题没有标准答案。电液控制系统尤其适用于需要高级控制定制、智能功能和未来技术集成的机器。传统的液压先导控制系统仍然适用于那些操作简便、维护程序完善且系统复杂度较低的应用场景。最终,买家应该综合评估机器的工作条件、技术配置、维护能力和总体拥有成本,而不是仅仅根据控制技术来选择。
5. 为什么电液控制正在成为新的标准
重型挖掘机日益普及电液控制系统,其主要驱动力在于对更高操作精度、更高生产效率和更智能化机器功能的需求。通过将电子信号处理与液压动力相结合,这些系统使制造商能够更好地控制挖掘机对操作员指令的响应以及与先进技术的交互。
5.1 更精准、更灵敏的挖掘机作业
电液控制系统使电子控制器能够根据操作员的输入和预设的控制策略来调节阀门响应。这为控制液压流量和协调机器运动提供了更大的灵活性。对于诸如挖沟、平整和精细物料搬运等作业,经过适当校准的系统可以帮助操作员实现更平稳、更可预测的运动。实际精度取决于机器的液压配置、传感器和控制系统的校准情况。
5.2 更流畅的操纵杆控制和更高的操作员舒适度
电子操纵杆可配置不同的响应特性,以匹配操作员的偏好和工作条件。制造商可通过控制系统调整操纵杆的灵敏度、响应曲线和操作模式。这有助于创造更一致的操作体验,并减少重复性任务中不必要的手部动作。结合合适的驾驶室人体工程学设计,这些功能可以提高操作员在长时间工作中的舒适度。
5.3 与智能机器引导系统更好地集成
电子控制架构的一大优势在于其与其他数字化机器系统的通信能力。根据挖掘机的配置,电液控制系统可以支持与二维/三维机器引导、坡度控制、定位传感器和属具控制系统的集成。操作人员可以利用这些信息更精确地完成挖掘任务,并更好地控制作业参数。
5.4 提高运营效率并减少不必要的移动
更灵活的控制策略有助于协调多种液压功能并优化机器响应。例如,在动臂、斗杆和铲斗联合运动时,设计良好的系统可以提供更平稳的操作和更可预测的控制。减少不必要的修正和重复动作可以提高工作效率,但实际的生产效率提升取决于操作员的技能、机器规格和作业现场条件。
5.5 更便捷的控制设置和操作模式自定义
与主要依赖机械和液压调节的传统系统不同,电液系统可以提供基于软件的定制化功能。制造商可以提供不同的操作模式,例如用于精密作业、重型挖掘或节能作业。这使得同一台挖掘机能够更有效地适应不同的应用场景,而无需进行大量的硬件改造。
5.6 更大的自动化功能和未来升级潜力
电液控制为先进的挖掘机技术奠定了重要的基础,包括半自动平地、虚拟围栏、智能提升辅助和其他机器自动化功能。其电子架构也使软件更新和未来的系统集成更加便捷。随着工程机械不断向更高互联性和自动化程度的方向发展,这种灵活性在选择现代重型挖掘机时正变得越来越重要。
6. 实际应用:电液控制在哪些方面发挥作用?
电液控制系统在各种重型挖掘机应用中都具有实际优势,尤其是在需要精确运动、协调液压功能和灵活机器控制的情况下。
6.1 精密土方工程和沟槽开挖
在沟槽开挖、平整和地基挖掘作业中,对动臂、斗杆和铲斗的精确控制至关重要。电液系统使制造商能够微调机器响应,帮助操作员进行可控操作,并获得更稳定的挖掘效果,尤其是在与机器引导技术结合使用时。
6.2 重型起重和物料搬运
在起重作业中,稳定且可预测的液压响应对于搬运重物至关重要。根据机器配置,电液控制系统可以支持智能起重辅助和协调运动,帮助操作人员更精准地完成起重任务。
6.3 采矿和大型建设项目
采矿、采石和大型基础设施项目通常涉及严苛的工作环境和重复性的重型作业。可定制的控制设置有助于使挖掘机的响应适应不同的任务,而电子监控和诊断则为设备管理提供支持。
6.4 需要多个附件的复杂操作
现代重型挖掘机经常使用液压破碎锤、抓斗、剪切器和其他专用属具。电液控制系统可以简化属具集成,并提供更灵活的控制设置。正确配置后,它们可以帮助操作员在不同的应用之间切换,并更有效地管理多个液压功能。
7. 买家在选择电动挖掘机之前应该考虑哪些因素?
选择配备电液控制系统的挖掘机,不仅仅是比较技术参数。买家还应该评估该控制技术是否符合他们的实际工作条件、操作要求和长期使用计划。
7.1 检查系统是否符合您的项目要求
考虑主要应用、工作负载和运行环境。精密挖掘、重型挖掘和重复性物料搬运可能需要不同的控制特性。确保系统适合您的预期任务。
7.2 评估控制定制和附件兼容性
检查机器是否提供可调节的操作模式,并支持您所需的液压附件,例如破碎锤、抓斗或液压剪。确认所需的辅助液压流量、压力和控制功能。
7.3 了解维护、诊断和售后支持
询问有关电子故障诊断、控制器保护、备件供应和技术支持方面的信息。操作人员和维护技术人员也应接受相应的培训,以便能够操作电子和液压元件。
8. 实际行业案例:现代挖掘机控制系统如何提升作业现场效率
DEVELON-9 系列挖掘机充分展现了电液控制如何提升现代挖掘机的操作性能。其电子控制架构采用操纵杆传感器将操作员指令发送至控制器,控制器再调节电液阀和液压泵的输出,从而实现精准操控。在实际应用中,倾斜旋转器的集成使操作员能够直接在驾驶室内调整属具的角度和旋转角度,从而在绕过障碍物或狭窄空间作业时更加灵活。电子故障诊断功能还能通过车载监控帮助技术人员识别系统故障,提高故障排除效率。对于设备采购者而言,该系列挖掘机突出了三个重要的考量因素:控制响应速度、与液压属具的兼容性以及诊断功能。在比较重型挖掘机时,采购者不仅应评估发动机功率和挖掘力,还应评估控制系统支持精准操作、高效液压管理以及长期维护的能力。
9.关于电液控制系统的常见问题
电液式和液压式先导控制有什么区别?
液压先导控制利用油压来传递操作员的指令,而电液系统则将操纵杆的输入转换为控制液压阀和泵输出的电信号。
电液控制是否更精确?
一般来说,是的。电子信号处理可以更精确地控制液压流量和机器运动,从而提高操作精度和响应速度。
电动挖掘机和电液挖掘机是一样的吗?
不。电动挖掘机使用电动机提供动力,而电液挖掘机则使用电子控制系统来管理液压功能。挖掘机可以配备电液控制系统,同时仍然使用柴油发动机。
电液系统维护起来是否更困难?
不一定。它们需要进行电气诊断和传感器检查,但车载故障监控可以简化故障排除过程。
电液控制系统能否支持挖掘机自动化?
是的。它们提供机器引导、自动化功能和高级控制辅助所需的电子接口。
电液控制系统值得投资吗?
对于要求严苛的应用,它们可以提高精度、附件灵活性和操作效率。购买者应比较初始成本、维护需求和长期生产力提升。
10.结论:重型挖掘机控制技术的未来
电液控制系统正在通过提升操作精度、附件灵活性和智能化机器控制,重塑重型挖掘机的未来。随着施工需求的不断变化,采购人员应结合项目要求、机器配置和长期维护需求来评估控制系统的性能。选择合适的技术和可靠的售后支持有助于最大限度地提高设备价值和生产效率。
随着建筑行业向更智能、更可持续的设备发展,TDER 为现代施工现场提供实用的电动解决方案。 ZT970EV 电动轮式装载机 和 TCE240EV 系绳式电动挖掘机 将电力驱动与先进的机械配置相结合,可实现高效、精准、可靠的运行。探索 TDER 的电机解决方案,找到适合您下一个项目的设备。
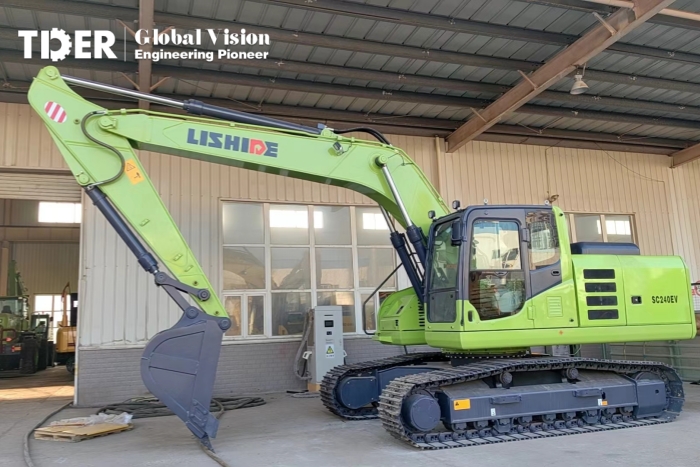
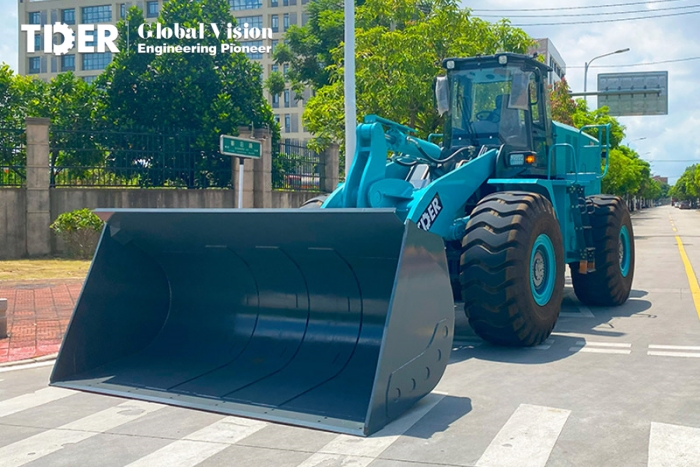
物品 | ZT970EV 电动轮式装载机 | TCE240EV 系绳式电动挖掘机 |
|---|---|---|
模型 | ZT970EV | TCE240EV |
设备类型 | 电动轮式装载机 | 系绳式电动履带挖掘机 |
额定负载 | 7000公斤 | — |
操作重量 | 25,000公斤 | 24,000公斤 |
桶容量 | 4.2–4.5 立方米 | 1.2–1.4 立方米 |
额定功率 | 510千瓦 | 90–132千瓦 |
电机型号 | 三电机电动驱动 | YVE3-315M-4 |
电机转速 | — | 1480转/分 |
电池类型 | 锂电池 | 外部有线电源 |
电池品牌 | 佳能 | — |
电池容量 | 350千瓦时 | — |
额定容量 | 608 安时 | — |
标称电压 | 576伏 | — |
每次充电后的电池续航时间 | 5-7小时 | — |
充电时间 | 60分钟 | — |
充电系统 | 双枪快速充电 | — |
行驶速度(高/低) | 18/36 公里/小时(前进) | 5.2 / 3.5 公里/小时 |
倒车速度 | 18/36 公里/小时 | — |
挥杆速度 | — | 11.1 转/分钟 |
最大牵引力 | 195千牛 | 174千牛 |
最大突破力 | 210千牛 | — |
铲斗挖掘力(ISO) | — | 151千牛 |
臂式挖掘力(ISO) | — | 115千牛 |
爬坡能力/爬升角度 | 28° | 35° |
地面压力 | — | 48.6 千帕 |
转弯角度 | 40° | — |
液压泵型号 | — | AP4VO140 |
最大水力流量 | — | 280 × 2 升/分钟 |
液压工作压力 | — | 34.3兆帕 |
液压油箱容量 | — | 246升 |
液压系统 | 双泵汇合处 | — |
操作方法 | 飞行员控制 | — |
总循环时间 | 9.7秒 | — |
举重时间 | 5.8秒 | — |
倾倒时间 | 3.5秒 | — |
倾卸高度 | 3,752 毫米 | 6,438 毫米 |
倾倒范围 | 1,479 毫米 | — |
最大开挖高度 | — | 9,310 毫米 |
最大开挖深度 | — | 6,875 毫米 |
最大开挖距离 | — | 10,170 毫米 |
地面最大开挖距离 | — | 9,990 毫米 |
最大垂直墙体开挖深度 | — | 5,860 毫米 |
总长度 | 9,782 毫米 | 9,740 毫米 |
整体宽度 | 3,007 毫米 | 2,980 毫米 |
整体高度 | 3,587 毫米 | 3,190 毫米(动臂顶部)/ 3,120 毫米(驾驶室顶部) |
轴距 | 3,700 毫米 | — |
车轮胎面 | 2300毫米 | — |
尾部转弯半径 | — | 2,810 毫米 |
最小转弯半径 | — | 3,975 毫米 |
轨道接地长度 | — | 3,640 毫米 |
轨道长度 | — | 4,450 毫米 |
轨道轨距 | — | 2,380 毫米 |
跑鞋宽度 | — | 600毫米 |
轮胎型号 | 26.5-25 | — |
配重离地间隙 | — | 1,065 毫米 |
最小离地间隙 | — | 442毫米 |
臂长 | — | 3,050 毫米 |
爆炸长度 | — | 5,850 毫米 |
行车制动器 | 气油式,夹紧盘型 | — |
驻车制动器 | 气动控制,夹紧盘式 | — |
空调 | 电加热和制冷 | — |
系统电压 | 直流24伏 | — |